



(一)技术交底书的要求:
□应清楚、完整地写明发明或实用新型的内容;
□使所属技术领域的普通技术人员能够根据此内容实施发明创造;
□使上述人员相信本发明确实可以解决现有技术不能解决的问题。
(二)技术交底书的具体样本如下:
1)发明创造的名称:
一种自动插芯压制系统及其方法
2)所属技术领域:
技术领域:
本发明涉及一种自动插芯压制系统及其方法。
3)背景技术
3.1)详细介绍技术背景,并描述申请人所知的与发明方案最接近的已有技术(应详细介绍,以不需再去看文献即可领会该技术内容为准,如果现有技术出自专利、期刊、书籍,则提供出处);
3.2)对现有技术存在的缺点进行客观的评述(现有技术的缺点是针对于本发明的优点来说的;如果找不出对比技术方案及其缺点,可用反推法,根据本发明的优点来找对应的缺点;本发明不能解决的缺点,不需提供;缺点可以是成本高、处理时间慢等类似问题)。
背景技术:
目前,陶瓷插芯压入尾座内基本都是手动单件小批量生产。随着带尾座的陶瓷插芯需求量增大,产品产量越来越趋于规模化,单件小批量生产无论产量还是产品质量都无法满足生产的需要,若实现产品生产自动化,满足市场需求,尾座压入实现自动化便是急需解决的问题。
4)发明内容:
4.1)正面描述本发明所要解决的技术问题(对应现有技术的所有缺点;本发明解决不了的,不需提供);
4.2)清楚完整的叙述发明创造的技术方案,应结合工艺流程图、原理框图、电路图、仿真图、布局图、设备结构图进行说明(越详细越好,可与第6部分合写;发明中每一功能的实现都要有相应的技术实现方案,不能只有原理,也不能只做功能介绍;需要详细提供与现有技术的区别技术和关联技术;每个附图都应有对应的文字描述,以他人不看附图即可明白技术方案为准;所有英文缩写都应中文注释):
对于机械产品的发明创造应详细说明每一个结构零部件的形状、构造、部件之间的连接关系、空间位置关系、工作原理等;
对于电器产品应描述电器元件的组成、连接关系;
对于无固定形状和结构的产品,如粉状或流体产品、化学品、药品,应描述其组分及其含量、制造工艺条件和工艺流程等;
对于方法发明,应描述操作步骤、工艺参数等;
4.3)简单点明本发明的关键点和欲保护点(逐项列出1、2、3、、、),并简单介绍与最好的现有技术相比,本发明有何优点(一两个自然段即可;结合技术方案来描述,做到有理有据,即用推理或因果关系的方式推理说明;可以对应所要解决的技术问题或发明目的来描述)。
发明内容:
本发明所要解决的技术问题是一种能够自动的将陶瓷插芯压入尾座,并能够对制成品进行检测分拣的系统及其方法。
本发明首先提供了一种自动插芯压制系统,包括:转动基盘;依次均匀分布在所述转动基盘的圆周上的第一加工座、第二加工座、第三加工座、第四加工座、第五加工座、第六加工座、第七加工座和第八加工座;依次固定设置并分别与所述加工座的位置相应的尾座加料工作位、加定位套工作位、插芯加料工作位、加压工作位、空工作位、取定位套工作位、测量工作位和取成品工作位;用于监控所述工作位工作状况的定位传感器装置;以及用于控制该系统各部分协同工作的控制系统。
其中,转动基盘不一定是圆形的,只要其能够以一转轴转动即可,而所述转动基盘的圆周是指以此转轴为圆心的圆周。
相应的,本发明还提供一种采用如所述自动插芯压制系统的插芯压制方法,包括如下步骤:
在所述尾座加料工作位处的加工座上加上尾座,所述转动基盘转动,该加工座到达所述加定位套工作位处;
在该尾座上加上定位套,所述转动基盘转动,该加工座到达所述插芯加料工作位处;
通过该定位套上该尾座加上插芯,所述转动基盘转动,该加工座到达所述加压工作位;
所述加压工作位对该加工座施加压力,以将所述插芯压入所述尾座中,所述转动基盘转动,该加工座到达所述空工作位;
所述转动基盘转动,该加工座到达所述测量工作位;
对所述测量工作位处的压入所述尾座中的插芯进行检测,并获取相应的检测结果,所述转动基盘转动,该加工座到达所述取成品工作位;
根据该检测结构,取下所述取成品工作位的压入所述尾座中的插芯,并进行相应的分拣。
采用上述技术方案,其优点在于能够自动的实现将插芯压入尾座中,并且还能够对压制后的成品进行检测,并分拣。其工作位都设置在一个圆周上,也便于连续的进行相应的工序。同时,由于压制的工艺对每个工作位的位置的精确度要求很高,经过实践发现,工作位都设置在一个圆周比设置为直线运动的流水线,其每次工作位走位的精确度要高。
在一种较优的实施例中,所述控制系统包括:用于控制所述转动基盘转动的精密间歇器。
在一种较优的实施例中,加定位套工作位和取定位套工作位之间设置有一个横梁,所述横梁上设置有一个能够沿该横梁往复活动的机械手,用于取下所述取定位套工作位处的定位套并将该定位套放在所述加定位套工作位处。
给要加上插芯的尾座上加上定位套,而压制完毕后有要取下相应的套。由于自动插芯压制系统中,加定位套工作位和取定位套工作位之间相对于转轴对称设置,则可以采用上述技术措施,能够最有效率的取放定位套。
在一种较优的实施例中,所述测量工作位包括:测量成品长度的长度传感器。
进一步的,所述取成品工作位包括:分拣装置,用于根据所述测量工作位检测的该成品的长度,将该成品分拣到不同的区域。
进一步的,所述分拣装置采用机械手。
在一种较优的实施例中,所述第一加工座、第二加工座、第三加工座、第四加工座、第五加工座、第六加工座、第七加工座和第八加工座上分别设置有用于放置尾座的定位座孔。
在一种较优的实施例中,所述加压工作位包括设置在所述加工座上方的压力机构。
5)附图:实用新型专利必须提供附图,附图中构成件可以有标记,尺寸和参数不必标注。
附图说明
图1(a)是本发明所要加工的压入所述尾座中的插芯一种实施例的俯视图;
图1(b)是图1(a)沿A-A的剖面图;
图2是本发明自动插芯压制系统一种实施例的结构示意图;
图3是图2所示实施例的工作流程图;
图4(a)是图2所示实施例中尾座加料工作位处的俯视图;
图4(b)是图4(a)沿A-A的剖面图;
图5(a)是图2所示实施例中加定位套工作位处的俯视图;
图5(b)是图5(a)沿A-A的剖面图;
图6(a)是图2所示实施例中插芯加料工作位处的俯视图;
图6(b)是图6(a)沿A-A的剖面图;
图7(a)是图2所示实施例中加压工作位处的俯视图;
图7(b)是图7(a)沿A-A的剖面图;
图8(a)是图2所示实施例中空工作位处的俯视图;
图8(b)是图8(a)沿A-A的剖面图;
图9(a)是图2所示实施例中取定位套工作位处的俯视图;
图9(b)是图9(a)沿A-A的剖面图;
图9(a)是图2所示实施例中取定位套工作位处的俯视图;
图9(b)是图9(a)沿A-A的剖面图;
图10(a)是图2所示实施例中测量工作位处的俯视图;
图10(b)是图10(a)沿A-A的剖面图;
图11(a)是图2所示实施例中取成品工作位的俯视图;
图11(b)是图11(a)沿A-A的剖面图。
6)优选具体实施方式(可与第4部分合写;尽量写明所有同样能完成发明目的的替代方案,所述替代可以是部分结构、器件、方法步骤的替代,也可以是完整的技术方案):
对于产品发明应描述产品构成、电路构成或者化学成分、各部分之间的相互关系、工作过程或操作步骤;对于方法发明应写明步骤、参数、工艺条件等,可提供多个具体实施方式。
具体实施方式:
下面结合附图,对本发明的较优的实施例作进一步的详细说明:
如图1所示,一个成品包括:尾座900和其一端压入所述尾座900中的插芯920。其中,所述插芯920采用陶瓷插芯。
如图2所示,自动插芯压制系统包括:转动基盘100;依次均匀分布在所述转动基盘100的圆周上的第一加工座210、第二加工座220、第三加工座230、第四加工座240、第五加工座250、第六加工座260、第七加工座270和第八加工座210;依次固定设置并分别与所述加工座210、220、230、240、250、260、270和280的位置相应的尾座加料工作位110、加定位套工作位120、插芯加料工作位130、加压工作位140、空工作位150、取定位套工作位160、测量工作位170和取成品工作位180;用于监控所述工作位110、120、130、140、150、160、170和180工作状况的定位传感器装置;以及用于控制该系统各部分协同工作的控制系统。
其中,所述控制系统采用计算机系统,包括:用于控制所述转动基盘100转动的精密间歇器。
所述定位传感器装置用于检测加工座到达相应的工作位,以便于进一步控制下一步的工作流程。
所述取成品工作位180包括:分拣装置181,用于根据所述测量工作位170检测的该成品的长度,将该成品分拣到不同的区域。所述分拣装置181采用机械手。
所述第一加工座210、第二加工座220、第三加工座230、第四加工座240、第五加工座250、第六加工座260、第七加工座270和第八加工座210上分别设置有用于放置尾座900的定位座孔211。
结合图4-图11所示的各个工作位,请参见如图3。图3中所述尾座加料工作位110、加定位套工作位120、插芯加料工作位130、加压工作位140、空工作位150、取定位套工作位160、测量工作位170和取成品工作位180,将分别被标识为第一工作位、第二工作位、第三工作位、第四工作位、第五工作位、第六工作位、第七工作位和第八工作位。
所述自动插芯压制系统的插芯压制方法包括如下步骤:
在所述尾座加料工作位110处的加工座上加上尾座900,所述转动基盘100转动,该加工座到达所述加定位套工作位120处;
在该尾座900上加上定位套910,所述转动基盘100转动,该加工座到达所述插芯加料工作位130处;
通过该定位套910,该尾座900加上插芯920,所述转动基盘100转动,该加工座到达所述加压工作位140;
所述加压工作位140对该加工座施加压力,以将所述插芯920压入所述尾座900中,所述转动基盘100转动,该加工座到达所述空工作位150;
所述转动基盘100转动,该加工座到达所述测量工作位170;
对所述测量工作位170处的压入所述尾座900中的插芯920进行检测,并获取相应的检测结果,所述转动基盘100转动,该加工座到达所述取成品工作位180;
根据该检测结构,取下所述取成品工作位180的压入所述尾座900中的插芯920,并进 行相应的分拣。
其中,所述加压工作位140包括设置在所述加工座上方的压力机构141。所述测量工作位170包括:设置在所述加工座上方的,用于测量成品长度的长度传感器171。所述取成品工作位180包括设置在所述加工座上方的分拣机械手181。
以上内容是结合具体的优选实施方式对本发明所作的进一步详细说明,不能认定本发明的具体实施只局限于这些说明。对于本发明所属技术领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干简单推演或替换,都应当视为属于本发明的保护范围。
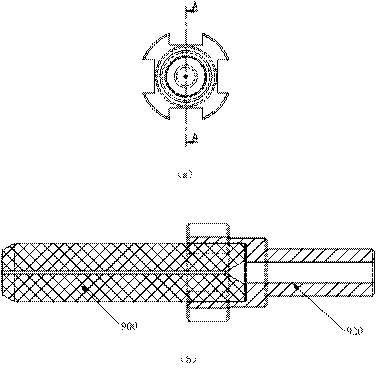
图1
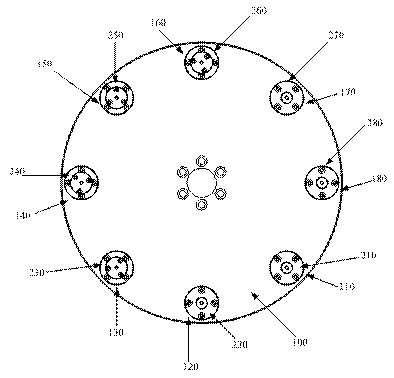
图2
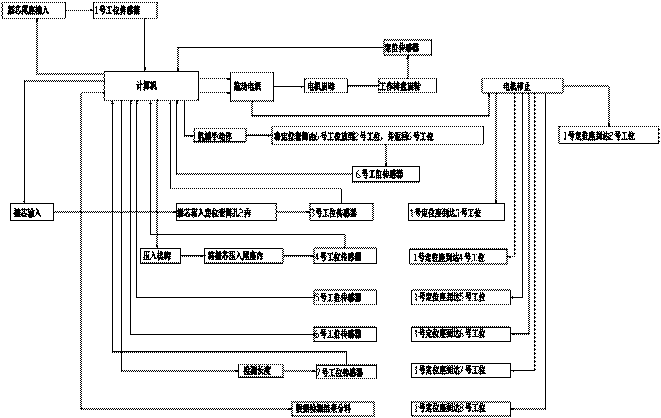 图3
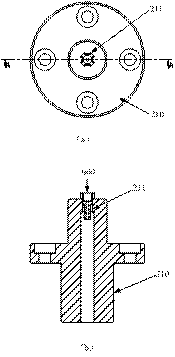
图4
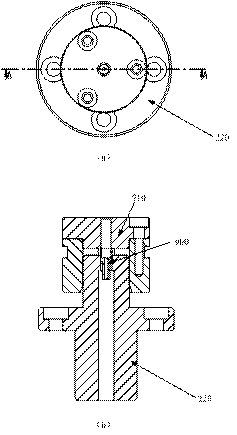
图5
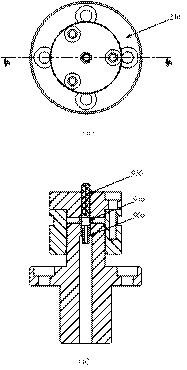
图6
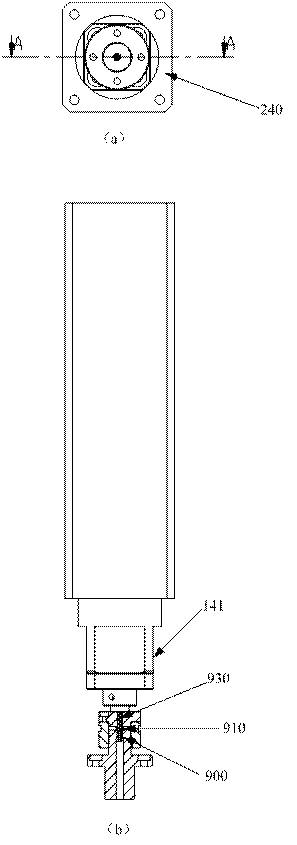
图7
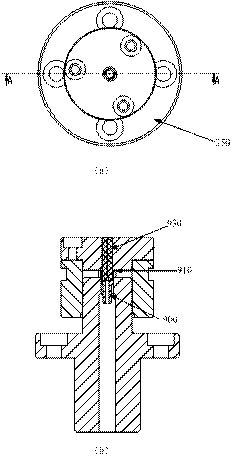
图8
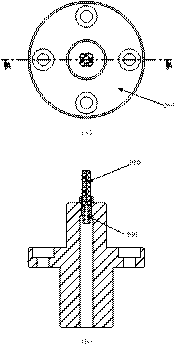
图9
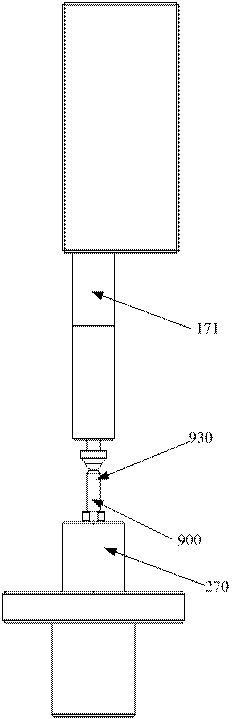
图10
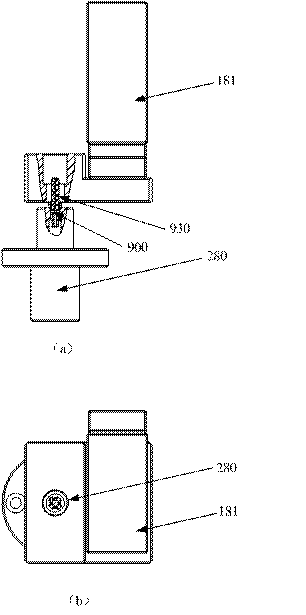
图11

 |
 |
 |
 |
 |


