



(一)技术交底书的要求:
□应清楚、完整地写明发明或实用新型的内容;
□使所属技术领域的普通技术人员能够根据此内容实施发明创造;
□使上述人员相信本发明确实可以解决现有技术不能解决的问题。
□应力争挖掘出解决技术问题的思路并在交底书中描述。在交底书中给出"______的问题,通过______来解决"这样的描述,力争在交底书中写出"如果用一句话来概括,这件专利想要解决的问题以及解决这个问题的核心是什么?"这句话。
一种用于太阳能电池片印刷的偏差测定方法、印刷方法及其装置
2)所属技术领域:
技术领域:
本发明涉及太阳能电池的制造,尤其涉及单晶硅及多晶硅太阳能电池片电极的在转动工作台上进行印刷的装置及其印刷的方法。
3)背景技术
3.1)详细介绍技术背景,并描述申请人所知的与发明方案最接近的已有技术(应详细介绍,以不需再去看文献即可领会该技术内容为准,如果现有技术出自专利、期刊、书籍,则提供出处);
(注:专利检索可选网站如下:1、http://pss-system.cnipa.gov.cn/sipopublicsearch/portal/uilogin-forwardLogin.shtml;2、http://www.soopat.com/;3、https://www.baiten.cn/;4、https://www.patenthub.cn/;5、http://www.innojoy.com/)
3.2)对现有技术存在的缺点进行客观的评述(现有技术的缺点是针对于本发明的优点来说的;如果找不出对比技术方案及其缺点,可用反推法,根据本发明的优点来找对应的缺点;本发明不能解决的缺点,不需提供;缺点可以是成本高、处理时间慢等类似问题)。
3.3)如果自己或本课题组/研发团队此前针对本申请的主题发表过内容相近的论文或申请过比较接近的专利,请列出并进行详细说明,包括论文投稿日期、公开日期、刊名刊号、卷期号、专利申请日期、公告日期、专利申请号等,以及文章或专利内容的简述。
背景技术:
为了提高太阳能电池片的转化效率,减小正面电极的接触电阻,一种将正面电极进行两次叠印的方法在业内开始流行。两次叠印增加了正面电极的厚度,却不增加电极的宽度,使得电池片的效率有0.5%左右的提升,而面临的技术难点是几十条100微米左右宽度的银栅线,将被印刷两次,这两次印刷之间的偏移最好小于1微米,这对之前印刷偏移(50微米内一般可接受)要求不高的方案及设备提出了非常大的挑战。
转台式印刷是解决这个问题的最佳方案,而目前精度最好的转台式印刷机的转台旋转精度只能达到正负12.5微米的极限,其提高精度的具体方法是:采用高性能电机,以提高转动工作台转动精度,同时配合以印刷丝网的位置调整来实现。在此情况下,高精度电机的费用非常之高,导致成本大大增加,即使如此,也无法满足叠印所需的高精度。因为,转台旋转误差会100%的转移到最终印刷偏移上去。而非转台式的印刷虽然没有这个问题,但是因为非转台式印刷在捕捉电池片偏移时只能从底部取图像,所以只能采用边定位,而线切割出来的电池片的边本身有着几十微米的梯形偏差及边线不平整的问题,所以更加不可能控制两次印刷之间的偏移小于1微米。另外,非转台式的印刷还存在碎片率高、效率低的问题。
4)发明内容:
4.1)正面描述本发明所要解决的技术问题(对应现有技术的所有缺点;本发明解决不了的,不需提供);
4.2)清楚完整的叙述发明创造的技术方案,应结合工艺流程图、原理框图、电路图、仿真图、布局图、设备结构图进行说明(越详细越好,包括本发明的总体构成(列出本发明的完整部件/流程及其连接关系/时序关系),可与第6部分合写;发明中每一功能的实现都要有相应的技术实现方案,不能只有原理,也不能只做功能介绍;需要详细提供与现有技术的区别技术和关联技术;每个附图都应有对应的文字描述,以他人不看附图即可明白技术方案为准;所有英文缩写都应中文注释):
对于机械产品的发明创造应详细说明每一个结构零部件的形状、构造、部件之间的连接关系、空间位置关系、工作原理等;
对于电器产品应描述电器元件的组成、连接关系;
对于无固定形状和结构的产品,如粉状或流体产品、化学品、药品,应描述其组分及其含量、制造工艺条件和工艺流程等;
对于方法发明,应描述操作步骤、工艺参数等;注意请务必给出流程图,并对流程图的各个方框进行标号,并借助标号指出每个方框在正文中所对应的说明文字的位置。
4.3)简单点明本发明的关键点和欲保护点(逐项列出1、2、3、、、),并简单介绍与最接近的现有技术相比,本发明有何优点(一两个自然段即可;结合技术方案来描述,做到有理有据,即用推理或因果关系的方式推理说明;可以对应所要解决的技术问题或发明目的来描述)。
步骤、工艺参数等;
应力争挖掘出解决技术问题的思路并在交底书中描述。在交底书中给出"______的问题,通过______来解决"这样的描述,力争在交底书中写出"如果用一句话来概括,这件专利想要解决的问题以及解决这个问题的核心是什么?"这句话(用不超过30个字说明本发明的发明点)。
发明内容:
本发明为克服以上现有技术的转台式印刷无法满足太阳能电池片电极印刷所需精度的问题,提供一种用于太阳能电池片印刷的偏差测定方法,其包括如下步骤:
A.测定太阳能电池片进片后在等待工位的实际位置P1′并根据其预设位置P1计算太阳能电池片的位置偏差△P1;
B.测定转动工作台的一个工位在等待工位时的实际位置M′和其运动到印刷工位后的实际位置N′,并通过所述实际位置M′、N′结合预设位置计算转动工作台分别在等待工位和和印刷工位的位置偏差△M、△N;
C.根据所述步骤A、B中的位置偏差△P1、△M、△N计算出太阳能电池片的综合位置偏差△P。
本发明还提供一种用于转动工作台的太阳能电池片的印刷方法,其特征在于包括如下步骤:
S1、测定太阳能电池片被输送至印刷工位时跟预设位置之间的综合位置偏差△P;
S2、根据所述综合位置偏差△P,对印刷丝网做X轴、Y轴和角度的适当调整;
S3、依照步骤S2调整后的位置进行印刷;
其特征在于所述步骤S1包括:
S1a、测定太阳能电池片在等待工位时的位置偏差△P1;
S1b、测定转动工作台的一个工位在等待工位时的位置偏差△M及转动到印刷工位时的位置偏差△N;
S1c、根据所述位置偏差△P1、△M和△N计算得到所述综合位置偏差△P。
本发明还进一步提供一种低成本、高精度的用于太阳能电池片电极印刷的装置,包括转动工作台和印刷丝网,以及用于驱动所述转动工作台的动力机构,该转动工作台包括等待工位、印刷工位和出片工位,其特征在于:还包括用于测量所述等待工位实际位置P1′和印刷工位实际位置P2′的CCD相机,以及控制系统和丝网位置调整机构,所述控制系统分别与所述转动工作台和CCD相机连接,所述印刷丝网安装在所述丝网位置调整机构上,可随所述丝网位置调整机构做X轴、Y轴和角度的适当调整。
根据实施例,本发明还可采用以下优选的实施方式:
所述步骤A、B、C中的实际位置通过CCD相机拍摄获得。
在步骤A之前还对所述太阳能电池片进行真空吸附定位。
所述印刷丝网通过其丝网位置调整机构进行所述步骤S2中的X轴、Y轴和角度的适当调整。
还包括在所述步骤S3之后重复所述步骤S1之前对印刷后的电极进行烘干的步骤。
所述转动工作台还包括废片工位,所述等待工位、印刷工位、出片工位和废片工位在所述转动工作台上依次间隔90度设置。
还包括烘干设备,分别与所述转动工作台的出片工位和下一工序的相应装置相连接。
在所述等待工位设置多个抽真空的微孔,通过与所述微孔相连接的抽真空装置进行抽吸,吸附对位太阳能电池片。
通过测定太阳能电池片和转动工作台在工位转换中造成的综合误差,从而可以针对性的减少转动工作台转动过程中带来的位置偏差,并通过对印刷丝网做相应的位置调整,最终提高印刷的精度。
使用CCD相机拍摄,精度高、容易实现且不影响生产线效率。
通过设置专门的识别标记及采用CCD相机,可避免其拍摄不到或不准等意外情况,从而避免误判。
采用抽真空装置及吸附定位措施,可使太阳能电池片更好定位,有利于进一步提高精度。
使用专门的丝网对位机构可方便、快速的实现印刷丝网的位置调整。
烘干步骤/装置可使所印刷的电极干燥固化,从而适于后续工序的加工,有利于缩短生产时间,提高效率。
将等待工位、印刷工位、出片工位和废品工位在转动工作台上依次间隔90度设置,可使转动工作台转动时更好的保持平衡,减少振动,从而更容易使实际位置接近于预设位置,并且方便设备在生产线中的布置。(即:转台式印刷无法满足太阳能电池片电极印刷所需精度的技术问题,通过测定太阳能电池片和转动工作台在工位转换中造成的综合误差来解决)
5)附图:实用新型专利必须提供附图,附图中构成件可以有标记,尺寸和参数不必标注。
附图说明
图1是本发明一个实施例1所采用的转动工作台和CCD相机的示意图;
图2是实施例1的局部放大图(显示了CCD相机、设置在工位外端部的CCD识别标记和工作台的局部);
图3是实施例1的印刷装置的结构示意图;
图4是实施例2的印刷装置的局部示意图(显示标记板、激光反射板、激光发射器和CCD相机等的位置关系);
图5是本发明一个实施例的印刷方法的流程图。
6)优选具体实施方式(可与第4部分合写,具体实施方式中包括:实验例的完整描述及实验数据及对实验数据的解读,以及比较例的完整描述及比较例的数据结果和对数据结果的解读;尽量写明所有同样能完成发明目的的替代方案,所述替代可以是部分结构、器件、方法步骤的替代,也可以是完整的技术方案):
对于产品发明应描述产品构成、电路构成或者化学成分、各部分之间的相互关系、工作过程或操作步骤;对于方法发明应写明步骤、参数、工艺条件等,可提供多个具体实施方式。
具体实施方式:
以下对照附图并结合具体实施例对本发明做进一步详细的说明。
实施例1
如图1-3所示,本实施例的用于太阳能电池片电极印刷的装置的转动工作台1如图1所示(动力机构、控制系统等未在图中示出),该转动工作台1上均匀分布有4个工位2,依次是等待工位11、印刷工位12、出片工位13和废片工位14。同时分别在4个工位对应的转动工作台的外缘侧边设置圆形识别标记15。当然,所述识别标记15也可以是任何方便CCD相机4识别的形状,比如方形等。在转动工作台1的外缘侧边附近与各圆形识别标记15等高处分别设置CCD相机4,用于拍摄识别标记15并获取各工位实际的位置数据,并传送数据至控制系统,测算转动工作台1的位置误差。在所述等待工位11的斜上方设有CCD相机,用于获取在此工位的位置坐标,并传送数据至控制系统,测算太阳能电池片的位置误差。
在所述印刷工位13的上方设置丝网对位机构3,印刷丝网2安装在所述丝网对位机构3上面,可随之做X轴、Y轴方向以及角度的调整。所述控制系统根据上述所得各位置误差,计算太阳能出电池片的综合位置偏差,从而发出相应指令给所述丝网对位机构3,相应的,述丝网对位机构3带动所述印刷丝网2作X轴、Y轴方向以及角度的相应调整。
在转动工作台直径为930mm时,采用传统方式(如DD马达/电机+减速机等)的方案,印刷重复定位精度最多达到±20微米,而采用CCD相机识别标记定位加动态补偿的方法,可将最终印刷时的重复定位精度提高到±1微米内。因传统方式是靠电机定位,精度本身有限;另外,其定位是针对整个旋转台的,而旋转台相当庞大,故惯量很大,在此大惯量、高速运转情况下,做高精度的定位是非常困难的。而本发明的印刷装置将高精度的定位工作转移到了惯量很小的工位上,并借助于丝网的对位机构的动态位置补偿,因而得以实现。
所述的等待工位11是指太阳能电池片进片部件对应处的转动工作台1的工位,该工位转动到印刷丝网对应处后即称之为印刷工位12,再次转动,到达出片位置后即称之为出片工位13,再转动一次即称之为废片工位14,也就是说,转动工作台上在圆周上均布的4个工位根据其所处位置,均可以是等待工位11、印刷工位12、出片工位13和废片工位14中任意一个。
实施例2
本实施例的用于转动工作台的太阳能电池片的印刷方法采用如实施例1所述的印刷装置。如图4所示,是太阳能电池片的一次印刷银栅线到二次叠印银栅线的流程图。首先,当太阳能电池片被输送到等待工位11上后,CCD相机4测定太阳能电池片在等待工位11的实际位置P1′,同时,通过CCD相机4测定等待工位11的实际位置M′并将所测得数据传送给控制系统;然后,控制系统根据等待工位11的预设位置P1和所述实际位置P1′计算出太阳能电池片的位置偏差△P1;接着,太阳能电池片随转动工作台1的转动被传送至印刷工位12,通过CCD相机4测定印刷工位的实际位置N′并将所测得的数据传送给控制系统;然后,控制系统根据转动工作台1的等待工位11的预设位置M、印刷工位12的预设位置N结合所测定的实际位置M′、N′计算出转动工作台1的位置偏差△M、△N;控制系统根据所述位置偏差△P1和位置偏差△M、△N计算得到综合误差△P,并发出指令通过丝网对位机构3对印刷丝网2做X轴、Y轴和角度的相应调整(当某一参数不需要调整时,这里所说的调整量即为零);最后,在太阳能电池片上印刷银栅线。一次印刷到此即可,通过丝网对位机构3根据位置误差所作的动态调整,该一次印刷的精度得以提高。
如果是两次叠印,则在二次印刷前,将一次印刷后的太阳能电池片输送至烘干工位,通过烘干设备将一次印刷的银栅线烘干,然后输出至下一个如实施例1的印刷装置,并重复一次印刷时的过程,便可在一次印刷的银栅线上面精确叠印。
通过此补偿的方式,可将转台印刷的印刷精度从正负12.5微米提高到正负0.5微米以内。即使将现行采用边定位或双边定位的方式改成银线直接定位,则精度也会获得较大的提升,根据常用设备来计算,提升也在5微米以上。
因为转台旋转的误差最终会直接导致印刷的偏移,改进以后印刷偏移会减少5微米以上,按现行156mm×156mm电池片有62条银栅线来计算的话,减少了156×0.005×62=48平方毫米的印刷面积,占24336平方毫米的0.2%;按每块电池片6美元来计算,是1.2美分/块,一年一条30MW线产能750万片,产生效益9万美元。
实施例3
本实施例的用于太阳能电池片印刷的偏差测定方法,包括:首先通过真空吸附设备通过开设在等待位置的多个微孔对太阳能电池片进行吸附定位,然后通过设置在等待工位11附近的CCD相机拍摄分别得到太阳能电池片的实际位置P1′和等待工位的实际位置P1′′,并将位置信息传输至控制系统;控制系统根据存储在其中的太阳能电池片的预设位置P1和所述实际位置P1′计算出太阳能电池片的位置偏差△P1;接着,待转动工作台1旋转90度后,设置在转动工作台1外周缘附近的CCD相机4测定所述等待工位11运动到印刷工位12后的实际位置P2′,并将位置信息传输至控制系统;控制系统根据印刷工位12的预设位置P2、所述实际位置P1′′和实际位置P2′计算出印刷工位12的位置偏差△P2;最后,控制系统根据所述位置偏差△P1和位置偏差△P2获得太阳能电池片的综合位置偏差。
以上内容是结合具体实施实施例对本发明所作的进一步详细说明,不能认定本发明的具体实施只局限于这些说明。对于本发明所属技术领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干简单推演或替换,都应当视为属于本发明的保护范围。
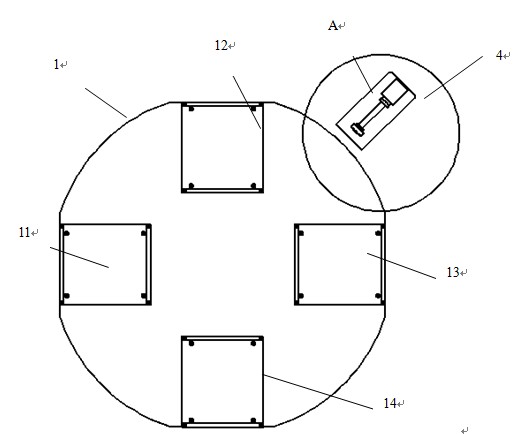
图1

图2

图3
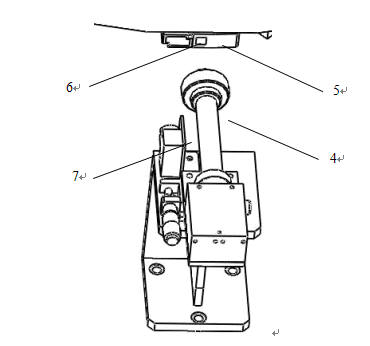
图4
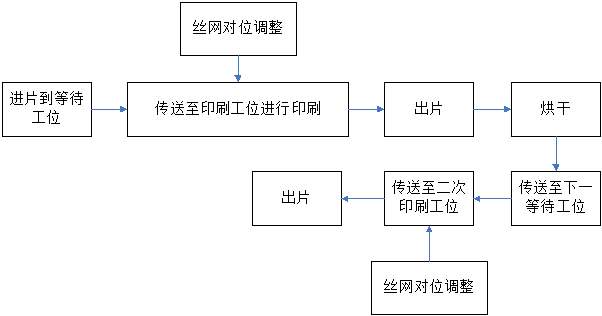
图5

 |
 |
 |
 |
 |


